理解动作意图
从动作与状态信息出发,判断当前任务和动作阶段。
 联系我们 ↗
 MOTION CONTROL TECHNOLOGY
01 / MOTION CONTROL TECHNOLOGY
助力不仅关乎输出大小,也关乎介入时机与变化方式。运动控制围绕“理解动作—匹配需求—协调输出”展开,让装备与穿戴者共同完成任务。
从动作与状态信息出发,判断当前任务和动作阶段。
围绕不同阶段的需求,组织助力介入与输出变化。
兼顾穿戴者自身发力与装备输出,追求连贯的动作体验。
02 / TECHNOLOGY ARCHITECTURE
四个环节串联运动信息、动作理解与物理输出,构成运动控制的功能链路。
SENSING
获取与人体动作、装备状态相关的信息,为判断当前运动状态提供输入。
INTERPRETATION
结合动作变化与任务上下文,理解下蹲、搬起、起身等阶段的助力需求。
CONTROL
将助力需求转化为输出策略,协调介入时机、助力变化与阶段间的过渡。
ACTUATION
通过驱动与传动机构传递助力,使控制策略落实到人与装备的运动配合。
03 / ASSISTANCE CONTROL STRATEGY
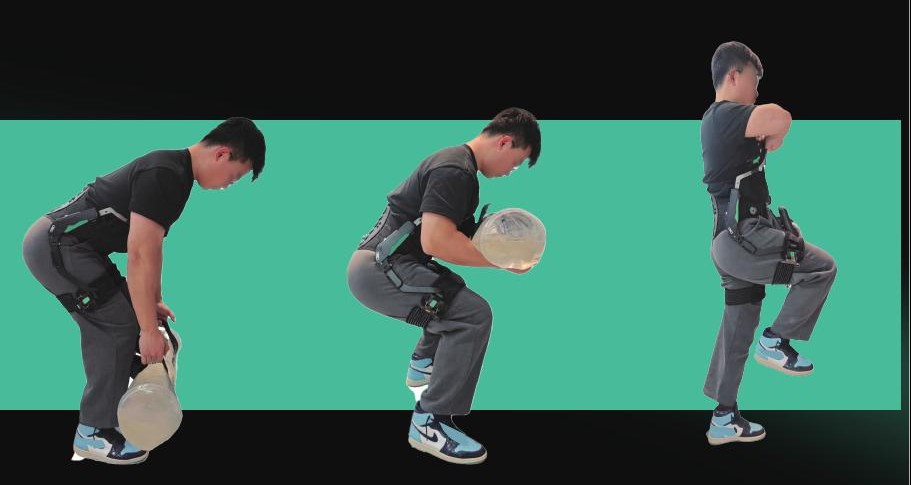
以下以“下蹲—搬起—起身”为例,说明自适应助力与穿戴者自身输出的配合思路。
01 / SQUAT
围绕姿态变化判断动作阶段,让助力介入与下蹲过程相协调。
02 / LIFT
在搬起阶段调整助力水平,使装备输出与穿戴者自身发力相配合。
03 / STAND
随着动作完成逐步调整输出,关注阶段切换时的连续性与自然感。
04 / CORE CAPABILITIES
精准驱动、自适应控制与系统集成,共同支撑从算法意图到装备输出的实现。
关注驱动、传动与输出之间的配合,将控制指令转化为可调节的物理助力。
驱动响应 · 输出调节 · 传动协同围绕动作阶段与助力需求的变化调整策略,关注介入时机与输出过渡。
动作理解 · 策略调整 · 连续过渡统筹感知、控制与执行环节,结合结构和穿戴方式,形成完整的人机协同系统。
软硬件协同 · 结构适配 · 系统联调FROM TECHNOLOGY TO REAL-WORLD TASKS
从动作需求、装备适配到现场验证,探讨适合你的助力方案。
交流技术与应用需求 ↗